安川GP180作为大负载六轴工业机器人,多用于重工搬运、机床上下料、重型构件装配等高强度工况,本体电缆HW1271698作为整机动力与伺服信号传输的核心载体,长期伴随臂体大范围扭转、屈伸与重载震动。该型号线缆适配GP180重载机型的电流传输规格与运动行程,耐受高强度连续作业负荷,相较于普通轻型机器人线缆,结构耐压、抗扭、承载标准更高。长期量产工况下,反复应力拉扯、环境粉尘油污侵蚀、极限姿态弯折,会逐步破坏线缆绝缘结构与内部线芯完整性,引发间歇性报错、轴体伺服异常、设备突发停机等故障,直接影响重载产线连续运行状态。针对性的安川机器人维修需要贴合该型号线缆的布局特征与劳损规律开展,规避常规通用维修方式带来的修复不彻底问题。
HW1271698电缆故障的产生,与GP180重载运动特性高度关联,劳损位置具备极强的机型专属特征。设备重载作业时臂体惯性力矩更大,关节活动区间的线缆会持续承受扭转、拉伸与挤压多重作用力,线缆根部、管线包弯折区、固定卡扣贴合位置是劳损高发区域。车间工况环境中的油污、金属粉尘会逐步渗透线缆表层防护结构,加速绝缘层老化脆化,让原本独立的线芯防护性能持续下降。长期累积的疲劳损伤不会立刻引发完全断路,多以隐性绝缘衰减、线芯微损、屏蔽层失效的状态存在,设备常规低速运行无明显异常,重载、高速、极限姿态作业时才会暴露故障问题,增加前期故障排查的难度。
该型号线缆故障表现分为显性故障与隐性故障两类,不同故障状态的损伤程度与安川机器人维修处置方式存在明显差异。显性故障多体现为表层护套开裂、线缆鼓包、线芯烧损、设备固定报错,故障状态持续稳定,设备无法正常上电运行,多由长期过载、线路绝缘击穿、外力挤压损伤导致。隐性故障无明显外观破损,仅在机器人摆动至特定角度、承受额定重载时出现伺服信号波动、轴体跟随误差超限、瞬时停机复位等问题,主要源于内部线芯疲劳断裂、屏蔽层断续失效、绝缘性能局部衰减,这类故障极易被判定为伺服驱动参数异常,造成维修方向误判。
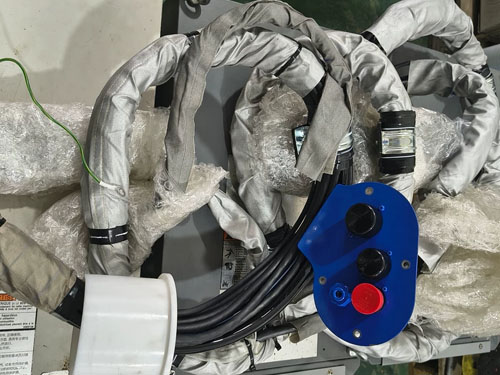
故障定位摒弃传统静态检测的单一方式,采用静态参数核验结合动态姿态复测的排查模式。依托专业线缆检测设备,逐组检测HW1271698线缆动力线、信号线的导通数值与绝缘阻值,比对原厂标准参数,筛查线芯导通异常、绝缘衰减、线间微短路等核心问题。静态检测完成后,手动操控机器人遍历全行程姿态,重点复测日常量产高频作业角度与极限弯折位置,同步监测线缆参数变化,捕捉仅动态工况下触发的隐性故障点位,明确局部损伤与全线老化的区别,为安川机器人维修方案制定提供依据,规避故障点位遗漏。
结合HW1271698线缆的结构规格与GP180设备布局,落实标准化拆机与置换维修作业。有序拆除机身管线包防护配件、固定卡扣与线缆压板,全程保持操作平稳,规避拆机过程拉扯周边完好线路,造成二次损伤。针对局部点位轻微损伤的线缆,清理破损区域油污与老化绝缘层,依托同规格绝缘材料做分层防护加固,修复屏蔽层连续性,恢复线缆电气传输性能。对于多位置劳损、全线绝缘衰减、内部线芯大面积损伤的线缆,采用全新原厂HW1271698电缆整体置换,严格遵循原厂线序排布、端子压接标准与屏蔽接地规范,保证电气参数、传输精度与设备完全适配。
线缆置换完成后,安川机器人维修重点优化重载机型专属的走线布局与应力释放工艺,从源头规避后期重复劳损。重新规整全线线缆走向,调整关节弯折区域的松弛余量,杜绝极限姿态下线缆硬性拉扯、紧绷挤压的问题,均衡各段线缆受力状态。校正管线包固定位置与卡扣紧固力度,避免硬性挤压线缆表层,对高频扭转区域优化排布角度,弱化运动过程中的扭转应力。完善线缆屏蔽层接地处理,保证屏蔽结构连续完整,提升复杂工况下的抗干扰能力,适配重载设备高负荷电气传输需求。
安川机器人维修作业完成后,开展分层电气校验与重载工况验证测试。首先完成全线绝缘耐压与导通检测,确认无短路、断路、绝缘不良等电气异常,参数完全符合原厂标准。低速空载遍历各轴全行程,排查线缆拉扯、异响、信号波动等问题,复位设备原点与伺服基准参数。逐步提升运行速度与负载配比,模拟量产重载工况开展长时间连续循环运行,监测伺服信号传输稳定性、轴体运行平顺度与设备报错状态,确认所有故障修复。专项化的线缆维修与布局优化,能够解决GP180机器人HW1271698线缆劳损故障,恢复设备重载作业稳定性,降低后期线缆故障复发概率,保障重工自动化产线长期连续量产。