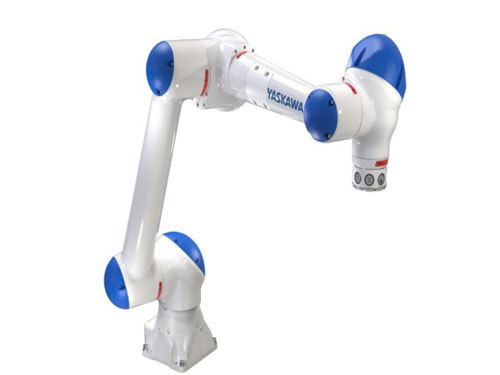
安川HC20协作机器人主打柔性人机共融作业模式,多数部署在装配辅助、工件搬运、工位对接等柔性产线,设备运行逻辑与传统封闭式工业机械臂存在明显区别。设备取消物理安全围栏,依靠内部传感识别与力矩监测实现安全防护,运行状态极易受周边环境、人工操作习惯、工位负载变化影响。日常使用过程中,设备弹窗报警频次偏高,多数运维人员习惯直接复位重启,短暂恢复设备运行后,同类问题依旧反复出现。这类持续性工位报错,大多不是设备本体硬性损坏导致,更多是长期工况适配失衡积累引发,针对性的安川协作机器人维修整改可以优化设备运行状态,减少产线非正常停机频次。
人机共融工位的动态干扰,是HC20设备频繁触发报警的核心诱因。设备搭载高灵敏力矩感应组件,运行过程中接触工位物料、人工肢体、周边工装结构,都会触发安全保护机制。量产作业中,工件摆放角度偏移、工装定位偏差、作业区间杂物残留,都会让臂体运动过程产生轻微挤压与剐蹭,系统识别到异常阻力后主动终止运行并生成报警记录。这类场景下的报错属于设备安全机制的正常响应,机身硬件不存在损伤,长期频繁触发却会打乱生产节拍,安川协作机器人维修工作需要结合工位布局做整体优化,降低非故障类报警的出现频次。
工位环境长期侵蚀造成的隐性损耗,会逐步诱发各类电气类报警。协作机器人作业区域开放度高,车间内的浮动粉尘、加工油烟、空气湿气会持续附着在关节传感组件、线路接口、编码器触点位置。长期累积下,金属接线点位会出现氧化锈蚀,线路接触性能出现波动,传感信号传输连续性下降。设备运行姿态不断变化,瞬时信号中断或数据偏移会生成伺服通讯、位置检测相关报错,这类隐性环境劳损发展周期长,常规外观检查难以发现,需要依托专项维修检测手段定位问题。
日常作业的不规范操作,会逐步改变设备运行适配状态,衍生持续性报错。人工拖拽示教力度不均、强行掰动臂体调整姿态、超载放置工件、快速切换负载工况,都会让设备力矩记忆参数出现偏差。系统存储的负载基准、力矩响应阈值与实际工况不匹配,后续正常作业过程中,轻微阻力变化就会触发过载、力矩异常类报警。这类参数适配偏差问题,不属于硬件故障,依靠针对性的维修校准即可恢复设备正常运行状态。
关节柔性传动部件的老化劳损,会提升伺服系统报错概率。HC20长期保持低速、微幅、高频的柔性运动状态,关节内部传动介质、缓冲组件会随运行时长出现性能衰减,传动阻尼均匀度出现变化。臂体带载运行时,局部阻力不均会造成伺服扭矩输出波动,系统监测到动力输出失衡后,记录伺服运行异常代码。这类劳损问题进展缓慢,空载测试很难显现异常,仅在实际带载作业、姿态微调阶段暴露问题,对安川协作机器人维修排查的细致度有着较高要求。
适配HC20协作机型的维修工作,侧重工况优化与隐性问题整改,区别于常规工业机器人的硬件替换维修模式。先梳理工位作业动线,清理作业区间多余杂物,修正工装安装角度与工件摆放规范,规避物理干涉引发的保护性报警。对设备线路接口、传感触点、编码器连接位置做清洁处理,打磨氧化接触面,加固松动接线点位,改善信号传输稳定性,弱化环境侵蚀带来的通讯异常问题。
针对参数偏移与机械劳损问题,开展精细化整改作业。清空设备长期积累的错误工况记忆数据,重新标定负载基准与力矩响应区间,修正适配偏差,让系统判定逻辑贴合当前工位作业状态。对劳损严重的关节传动区域,更换适配柔性工况的润滑介质,清理内部积存的细微磨损杂质,优化传动平顺度,降低伺服扭矩波动带来的运行报错。规整机身管线排布,调整柔性线路活动余量,减少姿态切换过程中的线路拉扯与信号波动。
安川协作机器人维修完成后,结合现场真实生产工况完成设备调试核验。低速遍历各轴活动区间,检查臂体运动平顺程度,观察姿态切换过程有无卡顿、抖动等异常状态。通过多时段空载循环运行,监测系统日志,确认无间歇性报错弹窗。匹配工位常规工件负载开展连续带载作业,复刻日常人机协作、物料对接、姿态微调等核心工序,观察设备力矩响应、信号传输、动作运行的稳定状态,让设备适配柔性产线的长期作业需求,维持平稳的运行节奏。