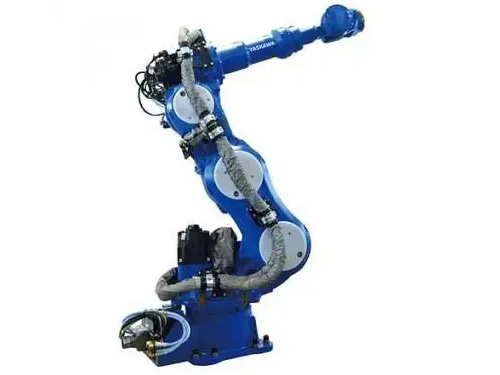
GP110B多用于产线后端袋装、箱装物料的堆叠作业,长期承受周期性冲击载荷,启停、抬升、落放动作带来的交变应力,会持续作用在底座、关节减速器以及末端工装连接位置。码垛工况不同于连续匀速喷涂作业,负载反复加载与卸除,部件损耗节奏存在明显差异,保养工作需要围绕冲击载荷的传递路径来设置检查项目,而不是简单按照部件清单依次点检。安川码垛机器人保养作业开展前,先调取设备运行履历,梳理长期高频使用的堆叠区间,统计过往过载、扭矩类报警记录,以此划定重点检查区域。作业前做好安全锁定,切断主电源,等待伺服驱动器储能释放,将机械臂停靠在低应力姿态,清理周边散落包装物碎屑,硬质杂物进入关节间隙会加剧传动面划伤。
底座固定结构与承载连接面作为第一检查层级。机器人整机自重加上末端物料载荷,全部由底座地脚传递至地面,反复码垛带来的振动,容易让地脚螺栓出现松动。按照对角顺序复核地脚紧固状态,安川机器人保养观察底座和基座贴合位置,查看缝隙变化、锈蚀痕迹。基座平台如果存在沉降或者形变,机器人运行时各轴负载会出现异常波动,这类隐性问题很难依靠报警信息发现。底座内部走线通道、线缆护板一并查看,护板变形移位之后,线缆容易和底座棱角发生摩擦,外皮慢慢磨耗。接地端子的连接状态同步核验,端子锈蚀、松动会削弱抗干扰能力,伺服信号容易出现不稳定现象。
平衡组件与大臂传动副是这类重载码垛机型损耗高发区域。GP110B大臂抬放动作频繁,平衡缸用来抵消大臂自重,降低A2轴伺服与减速器的负荷。观察平衡缸缸体外壁、油管接头位置,油迹渗出、保压衰减都代表内部密封状态下滑。平衡介质性能随运行时长逐步衰减,补偿效果减弱之后,大臂下落阶段会出现下坠趋势,伺服持续输出额外扭矩,电机温升上升。检查平衡缸支架焊缝以及连接法兰,交变载荷下焊缝位置容易产生细微裂纹,目视排查之后标记可疑点位,持续跟踪状态变化。补充介质时遵循机型对应的规格要求,加注完成后多次往复抬放大臂,感受动作过渡阶段的平稳程度。
各关节减速器润滑管理依照码垛机型的周期规范执行。频繁冲击会加速润滑油品老化,油液混入金属磨屑之后,润滑膜的承载能力下降,齿轮和轴承磨损加快。抽取油样观察色泽与杂质情况,油样浑浊、悬浮物增多时安排换油作业。放油时调整臂体姿态,便于腔体内部油液流出,放油堵头的密封垫圈每次拆装更换,旧垫圈重复使用容易形成渗漏隐患。加注油品控制在推荐区间,油量过多会增加搅拌阻力,油量偏少无法覆盖全部啮合位置。同步检查关节外壳透气阀,透气阀堵塞之后,腔体内部压力随温升升高,润滑油会从密封唇口向外渗出,加速密封件老化。关节密封唇口表面附着粉尘、包装碎屑,也会划伤密封表层,需要擦拭清理。
末端法兰、工装快换以及气路系统纳入安川机器人保养范畴。码垛抓手、夹具直接承载物料,法兰连接螺栓长期承受冲击,定期复核紧固扭矩。法兰结合面清理粉尘、锈迹,观察定位销有无变形磨损。配置快换盘的机型,检查锁紧机构、定位钢球以及气路密封,密封件老化漏气会造成抓手夹持力不足,物料存在滑落风险。气路过滤器、调压阀、单向阀按周期维护,压缩空气中的水汽、油污沉积在阀件内部,会造成供气压力不稳,夹持动作响应延迟。气管跟随臂体运动反复弯折,破损、鼓包位置及时更换,管束卡扣松紧适度,预留活动余量,避免回转时拉扯接头。
控制柜、伺服单元以及安全回路的核验放在机械养护之后。控制柜散热滤网堆积粉尘会抬高模块运行温度,缩短电气元件服役周期,清理滤网和散热片时,避免气流直吹电路板焊点。接线端子、动力线缆插头查看氧化、烧蚀痕迹,端子松动会带来供电波动。控制器内部电池按照周期更换,电池电量衰减,断电之后轴位置数据容易丢失,恢复生产需要重新回零。安全门、急停开关、抱闸回路逐项触发测试,确认保护信号可以正常触发停机动作。核对控制器内负载、重心参数,工装重量、夹持物料规格改动之后,参数没有同步更新,极易触发过载报警。
所有安川机器人保养项目完成之后,采用分级试运行方式验证状态。先单轴低速遍历全部行程,倾听运转异响,记录空载阶段各轴电流;再空载运行标准码垛程序,观察抬升、平移、落放整套动作;之后挂载实际工装,使用配重物料模拟正常生产堆叠流程,持续跟踪伺服温升、扭矩波动。试运行覆盖日常生产的堆叠高度区间,留意落放瞬间的冲击反馈。测试无异常后整理保养台账,记录油品、密封件、滤芯更换信息,更新设备运维档案,结合本次检测到的部件状态,调整下一轮保养节点,匹配产线班次负荷。