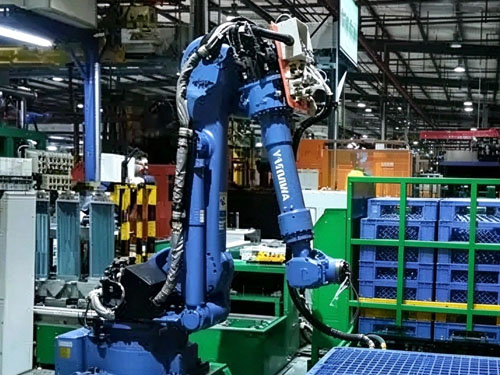
MOTOMAN SP235作为点焊重载机型,中空臂体的设计用来容纳点焊线缆,车身车间的飞溅、粉尘会持续附着在臂体外侧与管线接口,安川机器人保养的侧重点和普通搬运机器人存在明显区分,需要结合点焊工装的冲击特性来规划检查项目。点焊枪体往复加压带来的瞬时载荷波动,会持续传递至腕部各轴,这类交变载荷容易加速密封件与传动结构的损耗,日常巡检要优先关注腕部法兰周边的状态变化。
中空走线通道是这台机型养护里需要留心的部分,内部集成点焊动力线缆、气路软管与信号芯线,机器人在焊接点位之间快速切换姿态时,线缆反复弯折,绝缘层会随时间逐步老化。打开通道端盖之后,安川机器人保养清理腔体内部积存的金属粉尘,查看线缆外皮有无褶皱、开裂痕迹,调整线缆预留余量,避免臂体转动时线缆受到拉扯挤压,接头位置的端子也要检查有无受热氧化的迹象。
关节减速器的润滑状态,要结合点焊工位的节拍来评估,频繁启停、加压冲击会加快油脂氧化变质。排放旧油时留意油液内杂质的形态,细小金属颗粒增多代表啮合面磨损速度上升,后续可以适当缩短采样检查的间隔。加注新油之后,低速带动各轴往复运转,让润滑介质均匀覆盖齿面,静置一段时间再核对油位,不要依靠单次加注量作为判断依据。
点焊配套的气路与枪体连接点位,也纳入安川机器人保养核查范围。压缩空气管路内部残留的水分、油污,会顺着管路流向电磁阀与气缸,造成阀件动作迟缓。逐段检查软管接头、密封圈,查看表面有无硬化、鼓包,清理过滤器内部积存的杂质,气压稳定状态下,观测枪体加压动作的响应节奏,判断气路回路是否存在隐性阻滞。
YRC1000控制柜内部的散热与信号回路,同样需要定期打理。点焊作业产生的电磁干扰容易影响通讯信号,滤网堆积粉尘会抬高驱动器运行温度,低压气流吹扫散热组件时,避开板卡上的插接端子。备份程序与轴原点数据,同步查看控制柜内置电池的状态,电量偏低时安排更换,防止断电之后原点信息丢失。
全部安川机器人保养作业完成后,先空载运行多组焊接轨迹,观察各轴启停阶段的电流波动,再挂载点焊枪执行加压动作,查看腕部的运转声响与负载反馈。连续多轮动作没有异常反馈,再恢复产线常规节拍,把本次检查的线缆状态、油液外观、气路测试数据记录归档,标记腕部、中空管线等损耗偏高的区域,作为后续点检重点。