YASKAWA MPL80Ⅱ是五轴专用码垛机型,本体采用中空臂体走线结构,适配生产线末端纸箱、袋装物料的堆叠作业,依靠短周期往复升降与回转动作完成物料流转,损耗特征集中在高速循环带来的冲击载荷,中空通道内部管线的老化节奏,和外置管线包机型存在明显区别,安川机器人保养工作要贴合五轴码垛的运动逻辑来安排,不能照搬六轴通用机型的养护思路。
中空通道是这款机型设计上的特点,气管、信号线从基座内部一直延伸至末端腕部,外部没有裸露管线包,粉尘不容易直接附着在管线表面,但通道内部空间狭小,管线长期跟随臂体升降、扭转,弯折位置固定在通道出入口。日常巡检很难直接观察内部管线状态,安川机器人保养阶段可以借助动作时序,在不同臂高姿态下监测夹具气路压力、信号传输稳定性,压力波动、信号断续大多对应管线弯折损伤。清理通道入口堆积的包装碎屑,碎屑进入中空腔之后,会卡在管线和腔体内壁之间,加剧摩擦损耗,装配管线时控制束线扎带的松紧,避免束带挤压外层护套。
各轴减速器的润滑脂更换节奏,和码垛循环频次关联紧密,袋装物料粉尘更容易顺着轴体密封缝隙侵入腔体,脂体受杂质污染之后,润滑性能衰减速度加快。加注作业前,把臂体停放在便于排出旧脂的姿态,打开溢流口,缓慢注入同规格润滑脂,多余介质会从溢流位置向外排出,不要一次性注入过量脂体。收集排出的润滑脂,观察杂质颗粒的形态,颗粒数量持续走高,代表啮合面磨损趋势加快,后续缩短抽检间隔。螺纹堵头装配时涂抹适配密封材料,降低介质从螺纹位置渗漏的概率。
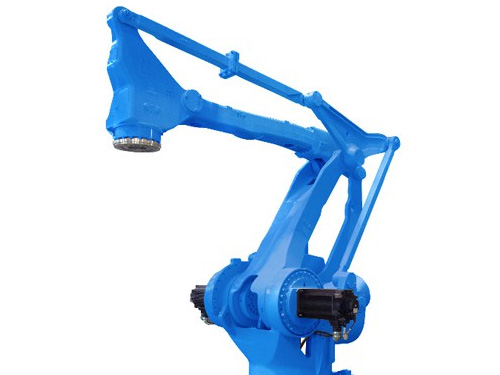
平衡弹簧组件布置在大臂后侧,区别于液压平衡结构,弹簧依靠弹力抵消臂体自重,长期反复拉伸收缩,弹性会逐步衰减,不会出现油液渗漏这类直观信号,容易被忽略。弹簧外侧的防护罩可以阻挡包装粉尘,但弹簧两端的铰接销轴依旧会积存杂质,销轴卡滞会改变弹簧力矩传递,升降启停阶段伺服负载出现抬升。安川机器人保养时查看弹簧表面镀层,镀层剥落位置更容易产生锈蚀,锈蚀碎屑落在销轴配合面,加大滑动阻力。销轴位置少量补给润滑介质,清理弹簧周边堆积的碎屑,同时检查弹簧两端固定螺栓,振动作用下预紧力会缓慢下降。
末端T轴负责工装旋转,转速设置偏高,夹具抓取物料时的偏心载荷会持续作用在T轴轴承,轴承密封唇口沾染粉尘之后,润滑介质流失,转动时出现异响。码垛夹具的气路接头集中在腕部侧面,接头长期承受往复振动,密封圈弹性衰减之后,出现缓慢漏气,吸盘或者夹爪的夹持力不稳定。拆开腕部护罩,检查接头护套有无开裂,老化密封圈直接更换,同步清理腕部法兰表面的胶带残胶、纸箱碎屑,碎屑夹在工装和法兰之间,会改变工装受力分布。
配套DX200控制柜内置安全功能单元,产线末端环境湿度偏高,水汽容易附着在板卡表面,加速触点氧化。散热滤网表层附着的纸尘、纤维质地偏轻,很容易随气流穿过滤网缝隙,落在驱动板卡的元件引脚之间。吹扫滤网时选用柔和气流,安川机器人保养同时检查控制柜内部风扇,风扇叶片积尘会降低散热效率,重载连续运行时驱动模块温升上升。编码器备份电池更换需要维持供电不断开,避免原点数据丢失,更换之后核对各轴原点记录,留存参数备份文件。
基座回转支撑承载整机循环冲击,回转圈的密封挡圈阻挡外界粉尘进入滚道,挡圈出现变形、开裂之后,包装粉尘侵入滚道内部,破坏原有润滑状态。清理基座周边散落物料,复检地脚螺栓紧固状态,地面长期受到托盘撞击,垫板容易出现形变,机身水平状态偏移,回转支撑单侧受力变大,磨损速度不均。
全部安川机器人保养操作完成之后,优先执行低负载连续循环,覆盖高位堆叠、低位取料等工位常用姿态,观察升降、回转动作的平稳性,记录各轴负载曲线变化。再挂载生产工装,按照现场节拍持续运行一段时间,留意夹具气路压力、T轴旋转噪音的变化情况。把润滑脂更换、中空管线状态核查、平衡弹簧检视信息记入维保台账,密封件、腕部密封圈、散热滤网这类消耗件,依据产线粉尘浓度调整点检周期。