安川HP20D机器人多用于搬运、喷涂类作业场景,本体电缆沿着臂体布置,跟随各关节持续往复扭转与弯折。长时间循环运动下,线缆绝缘层出现破损,铜芯相互接触或是触碰金属壳体,就会触发短路故障。短路故障发作存在两种表现形式,一类上电即刻报故障代码,设备无法使能;另一类故障具备间歇性特征,仅在机械臂转到特定姿态时才会触发告警。开展安川机器人维修工作前,需要区分短路点位处在本体线缆、控制柜内部线路或是外部接线端子,维修人员调取控制器故障日志,记录告警触发对应的机械臂姿态,以此缩小排查范围。
检修作业开始前,优先做好安全隔离措施。暂停机器人自动运行程序,切断控制柜主电源,等待驱动器内部储能元件释放剩余电能,电源开关位置悬挂警示标牌,防止现场人员误合闸送电。调整机械臂姿态,把臂体放置到便于线缆检视的位置,启用抱闸锁定关节,必要时增加支撑工装,规避臂体意外移动带来的风险。准备绝缘测试仪、万用表、剥线工具,清理机器人周边工件与工装,留出检修操作空间。操作全程落实静电防护,静电冲击容易损伤控制柜内各类板卡元件。
先做不带拆解的分段绝缘检测,定位短路大致区域。安川机器人维修时断开控制柜端本体电缆的动力线与信号线插头,分离线缆和驱动器之间的连接。使用绝缘测试仪,分别测量线缆相间、线缆对地的绝缘阻值。如果绝缘读数偏低,代表短路故障存在于本体电缆部分;若检测数值维持正常区间,故障点位偏向控制柜内部接线或者驱动模块。维修人员缓慢转动机器人各个关节,在不同姿态下重复绝缘测试,间歇性短路往往只会在特定弯折角度显现异常,依靠多次姿态测试锁定故障段。
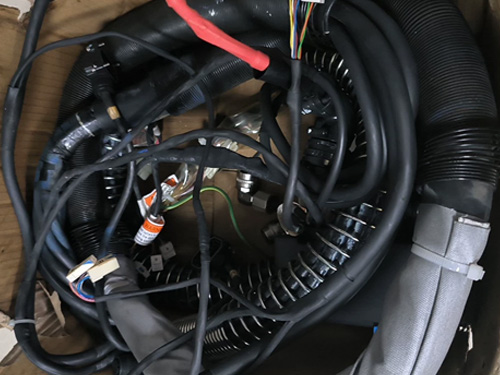
确认故障在本体电缆后,进入线缆外观排查环节。沿着臂体管线包的走向逐段检视,重点查看关节转弯处,这一区域线缆反复弯折,绝缘外皮更容易开裂磨损。检查管线包固定卡扣,卡扣松动会造成线缆在护套内部窜动,加剧外皮摩擦损伤。查看电缆表面有无灼烧痕迹、油污侵蚀,喷涂工况残留的涂料、稀释剂会腐蚀绝缘层,加速绝缘失效。标记外观存在破损的位置,拆开管线包护套,进一步观察内部多根芯线的状态。
外观标记的故障区段,开展芯线核验与修复操作。剥开线缆外层护套,找到绝缘破损的铜芯,区分动力芯线和信号芯线,两类线路修复方式存在区别。单根芯线局部破损,可做绝缘包裹处理,多根芯线同时受损或者破损位置集中在关节高弯折区域,建议更换整段本体电缆。新线缆布设过程中,参照原有走线路径,调整管线卡扣松紧度,预留足够的弯折余量,关节转动过程不会拉扯线缆。线缆接头压接保持规整,压接位置做好绝缘防护,减少接头位置出现短路隐患。安川机器人维修过程留意线缆排布顺序,动力线和信号线维持原有分隔,降低信号干扰概率。
线缆修复或是更换完成,进行接线复位与绝缘复测。将电缆两端插头重新插接到位,确认插头锁扣卡紧,端子没有虚接。接线完成保持设备断电状态,再次使用绝缘仪器复测相间、对地绝缘指标,确认短路隐患已经消除。清理管线包内部碎屑,把线缆有序收纳进护套,重新固定管线卡扣,保证线缆不会和臂体铸件棱角持续摩擦。
接线与复测工作结束,上电开展静态与动态验证。接通控制柜电源,清除历史故障记录,观察系统是否再次弹出短路告警。切换手动限速模式,缓慢转动各关节,多次转到之前触发故障的姿态,持续监测系统反馈。空载状态下反复变换臂体姿态,模拟现场作业时的运动轨迹,长时间观察故障是否再次出现。一旦告警复现,立刻断电,重新核查线缆布设与绝缘状态。
测试验证无异常之后,整理检修现场,清点工具,妥善收纳替换下来的旧电缆。填写维修台账,记录安川机器人维修故障代码、绝缘检测数据、线缆更换区段,把相关信息存入设备运维档案。结合工位运行工况调整巡检计划,增加本体管线包外观检查频次,及时发现绝缘层磨损的早期迹象。重视本体电缆绝缘状态的日常检查,减少HP20D机器人因线缆短路突发停机,维持产线作业连续性。