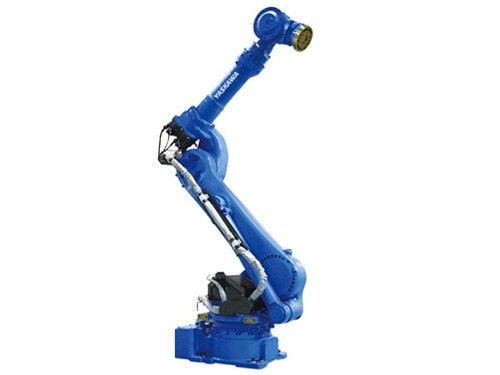
安川GP225属于大负载多关节工业机器人,广泛应用于铸件搬运、整车零部件上下料、重型工件码垛等生产场景。这类重载机型长期承受持续交变载荷,关节传动组件、管线包、底座连接结构会随着运行时长逐步出现损耗。很多产线仅依靠日常巡检处理表面问题,忽略隐藏在传动腔体与管线内部的老化隐患,久而久之会增加突发停机概率。贴合GP225机型特点的安川器人保养,可以分阶段识别部件损耗趋势,维持机器人持续稳定的作业能力,拉长核心零部件使用周期。
安川机器人保养工作启动前,需要做好现场隔离与设备预评估。将机器人移动至便于检修的中位姿态,关停总电源,等待控制柜内部储能元件释放残余电能,挂设安全警示标识,避免其他人员误操作。清理机器人周边堆放的工件与工装,预留足够检修操作空间。调取机器人内部存储的运行日志,统计累计运行时长,标记过往出现过的报警记录,把高频报警对应的轴体和电气回路作为本次保养的重点检查对象。观察现场环境条件,车间粉尘多、温度起伏大的工况,需要额外增加密封件、散热部件的检查项目。
底座与臂体机械连接检查是重载机器人保养的首要环节。GP225在搬运重型物料时,持续震动会造成底座法兰、大臂小臂连接螺栓的紧固力矩下降。沿着法兰边缘逐处检查螺栓外观,查看螺栓周边有无油迹、锈蚀痕迹,按照设备手册推荐力矩依次复检紧固。同时查看铸件本体表面,寻找磕碰、裂纹等损伤痕迹,重点关注受力集中的转角区域。连接结构一旦出现松动,会放大关节运行时的振动,加速减速机、轴承磨损,提前处置这类隐患可以降低后续维修投入。
关节传动系统养护为本次安川器人保养的核心板块。GP225各关节减速机内部润滑油,在长期重载运转后黏度会发生变化,油液内部混入金属细微碎屑,削弱对齿轮啮合面的防护效果。依次调整各轴姿态,打开放油口排放旧油,观察油液颜色与杂质含量,以此判断内部传动部件磨损程度。排放完成后清理油口位置杂质,加注机型匹配的专用润滑油,控制油位保持在标识区间。加注完毕后,手动驱动各轴低速往复转动,让润滑油均匀分布在腔体内部。检查各关节端盖油封,发现渗油、硬化的密封件及时更换,阻挡粉尘进入腔体。
本体管线包及电气辅件的检查,重点排查疲劳损伤。GP225臂体活动范围大,管线包伴随关节大范围转动,线缆反复弯折容易出现护套开裂、内部线芯受损。顺着管线包走向分段查看,检查固定卡扣是否脱落、管线有无被臂体挤压摩擦。调整管线束的排布方式,预留合理的活动余量,降低大幅度姿态变化带来的拉扯应力。安川器人保养时检查本体至控制柜之间的动力线缆、编码器信号线,检测绝缘状态,对老化严重的线缆做好更换计划。同时清理控制柜内部滤网与板卡表面积尘,检查接线端子氧化情况,对松动端子进行紧固。
制动单元与编码器附属组件的检查,关乎重载工况下的作业安全。依次对每个轴的制动器进行状态查验,断电后观察臂体是否出现缓慢滑移。清理制动器表面堆积粉尘,查看制动摩擦片磨损情况。检查编码器连接接头,氧化或松动的接头容易造成信号波动,诱发各类位置类报警。机器人内置的存储电池也需要检测,电池性能衰减后,断电会丢失轴位置数据,重新上电无法正常启动,达到使用周期就安排更换,作业全程做好防静电防护。
各项保养作业落实结束后,依托重载设备的运行特性开展分层工况校验。设备上电后核对系统参数状态,清除历史异常记录,通过手动操控方式逐一核验各轴运动表现,重点甄别重载轴位的运转质感,排查低速运动阶段的细微卡顿、异常声响等隐性问题。静态核验无误后,启动短时连续空载运行,观测各轴负载曲线的平稳度,确认传动、电气、制动系统工况协调。随后结合车间常规作业负载开展模拟生产测试,适配启停、变位、抓取等常用动作逻辑,验证设备运行的稳定性与协调性。
结合安川器人保养排查的各项工况数据,更新设备专属运维台账,清晰记录油品更替、密封件更换、线路整改及结构复检等养护信息。依据设备实际负载强度与运行频次,动态调整后续养护节奏,高负荷连续生产场景可适当加密关键部件的检查频次。常态化的规范养护能够有效延缓重载机型的部件老化速度,弱化工况波动带来的不良影响,让安川GP225机器人长期保持稳定的作业状态,适配重工自动化产线的持续生产需求。