自动化生产线中,安川机器人依靠伺服马达驱动各轴完成预设动作,马达内部集成动力、传感以及制动构件,在持续循环负载、环境粉尘或是电压波动的影响下,会触发伺服马达相关报警,直接中断产线作业。这类报警代码覆盖范围较广,对应的故障诱因分散在电气线路、马达本体、驱动器以及外部工况当中,现场安川机器人维修不能只依靠简单重启消除报警,需要分层排查,定位故障根源再开展维修处理,减少设备停机时长。
接到伺服马达报警的报修信息,第一步先采集故障发生时的现场工况。运维人员记录报警代码,观察报警触发时机,区分报警是在机器人上电瞬间弹出,还是在轴体加速、承载工件的过程中才出现。查看控制柜内驱动器指示灯状态,留意马达外壳温度变化,听马达运转阶段是否存在摩擦类异响。多次强行上电尝试运行会加重故障损伤,若是马达绕组或是编码器出现问题,反复通电会连带损坏驱动器输出模块,扩大故障范围。完成基础信息记录之后,将机器人移动至安全姿态,切断总电源,等待驱动器内部电容释放残余电量,再开展后续安川机器人维修检测工作。
外部线路与连接点位是优先排查的方向,很多伺服马达报警并非马达本体损坏。动力线缆与编码器线缆长期跟随机械臂往复弯折,线缆外皮磨损之后,内部芯线容易出现隐性损伤,信号传输不稳定就会触发报警。逐段检查线缆外观,查看接头位置有没有烧黑、氧化、油污堆积,松开接头进行清洁处理,重新紧固。使用检测仪器测量线缆的绝缘以及通断状态,判断线缆内部是否存在断线或是绝缘下降问题。线路存在损伤,可根据破损位置评估处理方案,局部损坏可做对应处理,老化严重的线缆直接更换新品。接线完成之后,检查端子排布,避免线缆挤压、拉扯带来二次损伤。
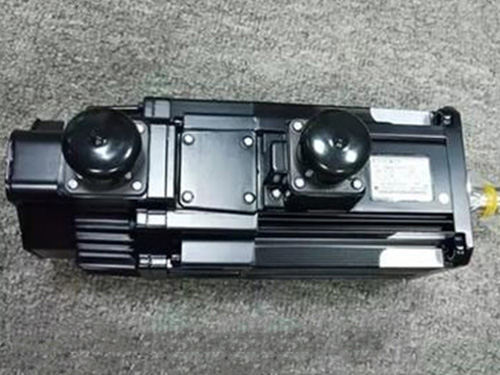
安川机器人维修线路排查无异常,再转向伺服马达本体检测。马达内部轴承长时间运转会产生磨损,润滑油脂老化失效之后,轴承转动阻力上升,运行时产生额外负载,驱动器检测到电流异常就会上报报警。马达拆解前做好部件标记,分离马达与减速机的连接结构,小心拆下编码器组件,防止光栅部件受到磕碰。拆开马达端盖,查看轴承转动状态,观察轴承表面有无点蚀、划痕,清理腔体内部老化油脂,按需更换轴承并加注适配润滑脂。绕组绝缘下降同样会触发伺服报警,借助仪器测量三相绕组电阻与绝缘数值,判断绕组是否存在匝间或是相间绝缘不良。绕组绝缘受损,需要重新绕制线圈,完成浸漆烘干之后再装配回马达壳体。编码器元件老化、信号输出不稳,也会生成伺服类报警,对编码器组件进行检测,判定元件损坏则更换同规格配件,装配后做好位置相关设置。
驱动器与供电回路的核查,容易被现场人员忽略。供电电压波动、驱动器内部元件老化,也会反馈出伺服马达报警。监测驱动器输入输出电压,查看板卡表面有无元件鼓包、烧蚀痕迹,清理板卡表面堆积粉尘。驱动器内部电容、功率元件老化,会造成输出电流异常,引发误报警,对损坏元件进行替换处理。安川机器人维修完成之后,在测试台对马达单独通电测试,监测马达空载电流、运转噪音以及温升情况,确认各项指标处于合理区间。
马达测试合格之后,将部件装回机器人本体,复原所有线路与护罩。接通电源,低速点动各轴,模拟现场负载状态执行运动程序,持续观察驱动器反馈数据,确认原有报警不再弹出。试运行阶段留意马达温升与声响,记录运行过程的各项状态。全部测试完成,整理安川机器人维修,标注故障诱因、更换配件与测试情况,存入设备运维档案。日常巡检可以增加马达温度、线缆外观的检查项目,及时处理线缆外皮破损、接头氧化等隐患,降低伺服马达类报警出现的概率。