安川机器人配套HW1171418-A本体线缆,是负责伺服信号传输与本体动力传导的核心柔性部件,多适配多关节弧焊、搬运机型投入量产工位使用。该线缆贴合机械臂小臂、腕部活动区间布置,长期跟随设备完成多角度扭转、弯折与循环位移。车间生产环境中的机械震动、温度波动、油污附着,会持续对线缆内部导体与外层防护结构产生损耗。这类断线故障具备隐蔽发展的特点,初期仅表现为信号传输波动,随作业循环不断累积,会逐步触发伺服报错、轨迹偏移、关节暂停等问题,影响产线稳定运行。针对性开展故障排查与安川机器人维修作业,能够快速恢复设备工况,规避反复停机带来的生产损耗。
线缆劳损的工况诱因,区别于常规电气故障的形成逻辑。腕部与小臂关节是机器人动作最频繁的区域,HW1171418-A线缆在此处弯折半径偏小,高频往复运动让内部多股细铜芯持续承受交变拉伸与剪切应力。长期运行后部分线芯出现断裂,剩余导通导体承载负荷提升,信号传输稳定性持续下降。外层绝缘护套在油污、粉尘侵蚀下会逐步老化变硬,柔韧性持续降低,加剧内部导体的断裂速度。很多工位故障出现无固定规律,多在设备高速运动、姿态切换时触发,这类现象大多源于线缆内部隐性断芯,而非控制系统参数异常。
动态故障甄别与初步定位,是提升维修效率的关键步骤。日常运维中可通过设备运行状态初步区分故障源头,系统无规律报错、复位后短暂恢复运行、特定臂体姿态故障复现,均为线缆损伤的典型表现。安川机器人维修作业前期无需直接拆解结构,通过低速手动操控机器人遍历腕部全活动区间,记录报错触发的对应角度与运动状态。对比静态静置工况的系统反馈,区分固定电气故障与动态运动诱发的线缆故障,缩小故障排查范围,减少无效拆解带来的工时消耗。作业全程严格执行断电操作,释放回路残余电量,保障检修作业安全。
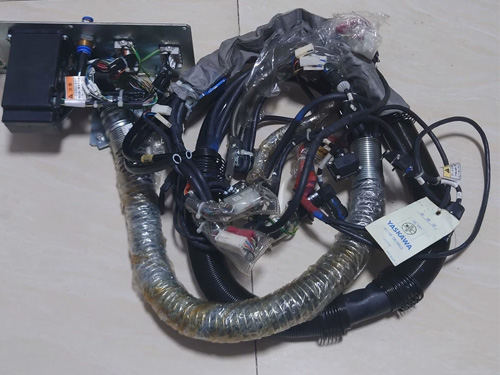
分层检测排查,锁定线缆损伤点位。先开展外观目视检查,清理线缆表层附着的油污与积尘,观察护套表层有无磨损、发硬、细微开裂等痕迹,重点排查关节弯折临界点、管线包摩擦位置。外观无明显异常时,借助专业仪器分段检测线缆导通数值与绝缘性能,逐段核对线路通断状态,识别间歇性导通故障。同步检查线缆两端接头针脚状态,排查针脚氧化、轻微形变、虚接等问题,区分接头接触不良与线缆本体断线两类故障,避免误判部件故障类型。
线缆拆装更换与工艺优化,延缓后期劳损速度。确认HW1171418-A线缆本体存在断线问题后,有序开展安川机器人维修拆装作业,拆除管线包防护结构与固定卡扣,轻柔剥离老旧线缆,避免拉扯周边完好线路与传感组件。全新线缆换装过程中,严格贴合原厂走线路径布置,合理预留运动余量,适配腕部多角度弯折需求,规避极限姿态下的线缆紧绷问题。更换老化的固定垫层与卡扣,规整线缆排布,减少线缆与机身硬质结构的摩擦接触,弱化运动过程中的机械应力损耗,优化线缆长期运行工况。
接线复位与屏蔽结构复原,保障信号传输质量。线缆接头对接过程中,保持针脚对接平稳,杜绝错位、虚接问题,清理接头内部细微杂质,维持触点导通状态。恢复线缆外层屏蔽结构与绝缘防护,保证屏蔽层连续性,降低车间电磁干扰对伺服信号的影响。逐步复位管线包防护结构,均匀紧固固定部件,保证线缆整体排布规整,无局部挤压、堆叠情况,规避后续运行过程中的次生磨损问题。
安川机器人维修装配工作结束后,结合设备实际生产工况开展适配调试。完成所有结构复原与线路对接,上电观察设备系统启动状态,核对后台故障记录,确认原有异常提示不再出现。调试阶段侧重贴合工位高频作业姿态,反复切换腕部多角度弯折状态,观测线缆形变松弛度,查验是否存在拉扯、干涉等隐患。持续运行设备常规生产程序,观察伺服信号反馈的波动情况,监测设备动作流畅度。根据现场生产节奏调整设备运动参数,适配线缆全新装配状态,弱化装配适配期的运行波动,结合该区域线缆易损特性优化后续巡检侧重点,提升设备长期运行的稳定性。