PL500面向袋装、箱装物料码垛场景设计,设备在持续的抬升、平移与下落循环中承受往复冲击,底座连接副、关节传动件、皮带组件以及外部管线都会随运行时长逐步产生损耗。码垛现场散落的包装粉尘极易附着在壳体缝隙与散热结构,加速润滑介质失效。安川码垛机器人保养工作不再简单按机械、电气板块拆分,而是顺着机械运动传递路径依次开展查验,从承载基座延伸至末端工装,同步核对电气信号状态,提前识别隐性缺陷。
安川机器人保养启动前,做好现场隔离与设备静置。终止当前码垛作业程序,断开控制柜供电,等待内部电容释放剩余电能,电源位置悬挂警示标识,规避误合闸风险。调整臂体姿态,让各传动部位暴露出来,抱闸保持锁止状态。调取系统存储的运行日志,筛选过往过载类记录,标记高频承载的运动轴。准备润滑耗材、擦拭材料、扭矩工具,清理机器人周边堆放物料,留出足够检修操作空间。
基座和支撑结构的查验优先进行。码垛作业产生的冲击载荷持续传递到底座,长时间振动会弱化螺栓紧固力。目视检查底座法兰,观察连接位置有无油迹或者细微形变,按照标准扭矩对螺栓复检。清理基座表面堆积的包装袋碎屑,这类杂质容易顺着缝隙进入支撑构件内部。查看立柱与水平臂连接区域,留意焊缝表面状态,排查外力冲击带来的损伤痕迹。水平伸缩导轨表面附着物擦拭干净,检查滑块运行手感,补充润滑介质,保障伸缩动作平顺。
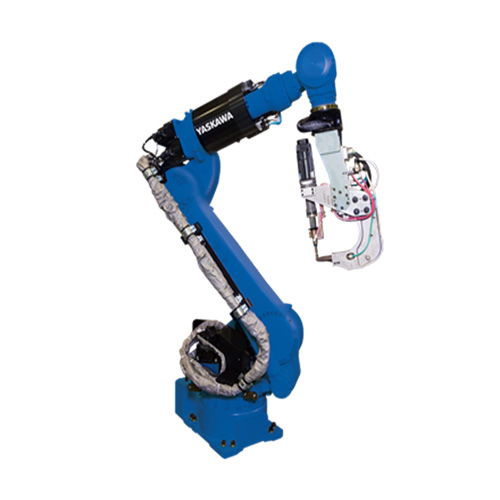
传动部件的润滑状态开展单独核验。手动缓慢转动各个关节,感知运转阻力变化,捕捉异常声响。对减速器油口做清洁处理,排出内部旧油脂,观察油脂内含杂质情况,若存在金属微粒,在安川机器人保养记录中备注,后续持续追踪轴负载变化。加注新润滑脂时,选用设备适配型号,把控加注量,过量油脂会在高速摆动时向外飞溅。同步检查传动皮带,查看皮带表面裂纹,评估张紧力,出现打滑迹象时微调张紧机构,降低码垛定位偏差。
管线与散热构件的检查穿插推进。清理电机散热片表面积尘,粉尘堆积会阻碍热量向外散发,造成电机温升走高。沿着管线包走向检查护套,关注大幅度摆动区域,护套磨损会威胁内部芯线安全。查看线缆连接器,清理触点表面粉尘,观察金属件氧化情况。调整管线固定卡扣位置,预留合适活动余量,防止关节动作拉扯线缆。
控制柜内部的状态检查接续开展。打开柜门,清理散热滤网上积攒灰尘,保证柜内空气流通。安川机器人保养中观察驱动板、电源模块指示灯,紧固松动的接线端子,端子虚接会产生局部发热。查看后备电池的状态,电池容量衰减容易造成原点信息丢失,按需完成更换,把作业程序和轴参数备份到外部存储介质。测试安全回路,按下急停,确认动力回路及时切断,释放急停之后系统能够复位。
所有养护项目结束后,开展空载跑合测试。接通电源,切换至手动限速模式,驱动机械臂走完全部运动行程,监听各轴运转声音,监测电机温度。多次执行原点复位,观察位置反馈波动,启动码垛程序空载持续运行,确认不会触发新报警,管线包摆动过程不会和机体剐蹭。
安川码垛机器人保养收尾阶段,对码垛程序动作参数做评估,抓取速度、下落缓冲设置都会改变设备承受的冲击负荷,适当优化动作曲线,减少机械部件损耗。安川PL500保养步骤顺着载荷传递路径逐项核验,尽早捕捉早期异常,保障产线物料堆叠作业稳定运行。