伺服电机报警是安川机器人产线上出现频次较高的故障类型,报警代码种类多,同一代码背后对应的故障根源可能完全不同。很多现场处置习惯直接查看代码说明,按照提示更换电机或驱动器,忽略了报警触发的时机差异,导致故障反复出现。安川机器人维修工作可以按报警发生的时间节点分类,把报警拆成启动瞬间报警、运行中途报警、特定姿态报警三种情形,每类情形对应不同的排查方向,逐层缩小故障范围,避免备件误换。
启动瞬间弹出的伺服报警,多指向供电和驱动器侧问题。机器人通电进入伺服准备阶段,驱动系统需要完成电流建立、编码器通讯自检,这一时段弹出的报警大多来自电气回路。安川机器人维修先检查驱动单元供电,测量输入电压,电压波动或缺失会让驱动器无法正常工作,车间供电不稳、接线端子松动都会造成这类问题。检查动力线缆连接,电机动力线接头氧化、压接不牢,启动瞬间电流建立失败,驱动器直接弹出报警。编码器通讯报警在启动阶段也比较常见,查看编码器线缆接头,清理针脚表面氧化层,重新插接锁紧,通讯线缆屏蔽层接地不良,会引入干扰信号,造成编码器自检失败。启动阶段报警多数可以在电气侧解决,机械部件尚未参与运转,不需要拆解电机。
运行中途弹出的伺服报警,安川机器人维修需要结合报警出现时的作业阶段判断。机器人运转一段时间后弹出过载、过热类报警,先查看报警对应的轴位,调取控制器内部存储的负载曲线,对比正常运行时的数据区间。负载数值持续偏高,机械阻力增大是常见诱因,检查对应关节的润滑状态,润滑脂干结、齿轮磨损都会提升转动阻力,电机需要输出更大力矩,电流升高触发过载保护。末端工装负载超限同样会引发报警,核对工装实际重量与控制器设定参数是否一致,更换工装后未同步更新参数,控制器会按错误负载数据计算,产生误报警。散热条件变差带来的过热报警也归入这一类,清理电机散热翅片积尘,检查冷却风扇运转状态,散热受阻会让电机温度快速上升。
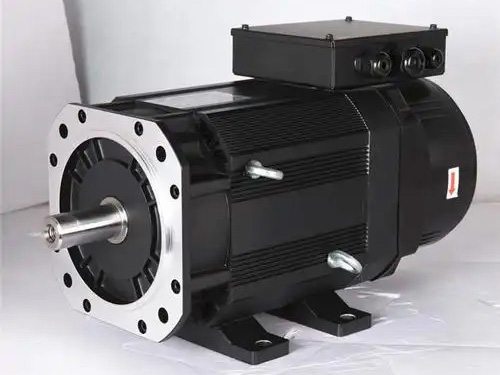
特定姿态下弹出的报警,多与线缆弯折或机械卡滞相关。机器人运动到固定位置弹出报警,离开该位置恢复正常,这类故障带有明显的姿态关联性。本体线缆随关节转动反复弯折,弯折区域的芯线出现疲劳损伤,运动到特定角度时芯线断开连接,报警随之弹出,离开该角度断口临时接触,设备恢复运行。顺着线缆走向检查弯折位置,晃动线缆观察报警变化,锁定损伤区段。机械卡滞同样具备姿态关联特征,关节内部轴承点蚀、异物卡入传动部件,运动到特定位置时阻力骤增,电机负载瞬间抬升触发报警。手动低速驱动关节,安川机器人维修缓慢通过报警触发位置,感受阻力变化,捕捉卡滞点位。这类故障排查过程需要反复运动关节,操作时保持低速,避免高速状态下卡滞突然解除造成部件冲击。
故障根源定位后,进入部件处置阶段。电气侧问题优先处理线路,清理端子、更换受损线缆,线路修复后重新测量导通和绝缘参数,确认回路状态正常。安川机器人维修机械侧问题根据磨损程度决定处置方式,润滑类问题补充或更换润滑介质,齿轮、轴承磨损偏重时更换对应部件。电机本身出现绕组绝缘下降、编码器损坏,才考虑更换电机,更换前确认故障确实来自电机本体,避免盲目换件。驱动器故障同样需要测量验证,输出电压异常再行更换。
修复完成后的验证测试,采用分级加载的方式开展。先空载运行,低速遍历各轴运动范围,观察报警是否再次弹出,监听电机运转声音。空载稳定后逐步加载,先挂载轻负载,再过渡到工位常规负载,复现故障发生时的作业程序,持续运行多个循环。测试期间监测各轴电流、温度数据,对比修复前记录,确认各项参数回归正常区间。验证通过后恢复自动生产模式,头几个班次安排人员关注设备运行状态,出现异常及时反馈。
安川机器人维修记录归档,登记报警代码、触发时机、排查过程与更换配件信息,形成单机故障档案。后续巡检对照档案,同类报警再次出现时,可以快速缩小排查范围。安川机器人伺服电机报警维修,关键在于抓住报警触发的时机特征,分情形定位故障方向,电气问题优先处理回路,机械问题处置传动部件,电机更换放在最后确认,减少误判带来的停机时长,维持产线连续运转。