弧焊工况会持续产生飞溅粉尘、金属烟尘,安川AR1730中空臂结构虽然可以把焊枪线缆收纳于臂体内部,减少外部剐蹭,但飞溅物依旧会顺着缝隙侵入壳体接口、腕部密封位置,加速密封件、线缆的老化。很多现场安川焊接机器人保养习惯先拆解关节,忽略焊接烟尘带来的污染清理,微小的飞溅堆积长期累积,会慢慢磨损腕部传动组件,引发后续故障。本次年度保养以烟尘污染物清理作为开篇主线,顺着污染物容易沉积的路径,依次完成本体、中空管线、控制柜以及焊接配套接口的检查维护,区分污染清理、部件点检、性能校验三大板块,按流程推进保养作业。
作业前期准备,重点做好程序备份与现场隔离。连接YRC1000控制柜的示教器,导出机器人运行日志、焊接程序、各轴零点参数,存储至外部存储介质,防止安川机器人保养操作中参数丢失。将机器人移动至便于清理各关节的舒展姿态,暂停工作站自动运行程序,切断主供电电源,等待控制柜内部电容释放残余电量,在工作站外围设置隔离警示标识。准备专用的除尘工具、密封件、对应规格的减速器润滑油,还有用于清理焊渣飞溅的辅助耗材。焊接工位环境复杂,检修前同步关闭焊机、送丝机供电,避免电路意外导通带来风险。
本体表面及污染物清理,作为年度安川机器人保养的首个操作环节。AR1730手腕轴防护等级较高,但腕部法兰、关节接缝位置依旧会附着大量焊接飞溅。使用专用工具清理壳体表面堆积焊渣、金属粉尘,重点清理中空臂线缆出入口、各轴端盖接缝处。清理完成后检查壳体密封,查看密封圈是否存在硬化、缺损,飞溅侵蚀造成密封破损,烟尘更容易进入关节内部,发现老化密封件予以更换。检查底座固定螺栓,焊接工位的持续震动会让螺栓出现松动,按手册规定扭矩复检各个地脚螺丝,观察底座基板有无锈蚀痕迹。清理作业中避免硬物刮擦本体漆面,防止锈蚀从划痕位置向外扩散。
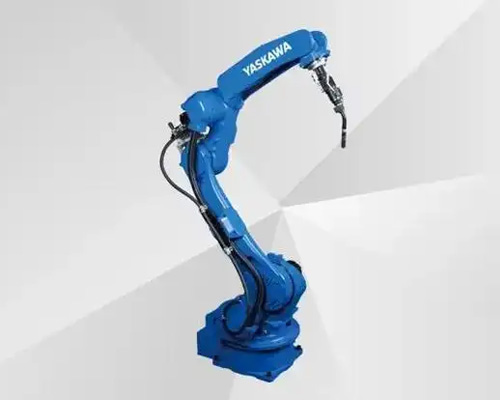
中空臂管线与腕部传动部件的点检,是安川焊接机器人保养的重点。中空臂内置焊枪线缆、送丝管路,线缆长期跟随手腕摆动,反复弯折会加速护套老化。打开臂体管线检修盖板,检查内部焊枪电缆、气管外皮,查看有无磨损、开裂,清理管线表面附着的粉尘与飞溅碎屑。检查管线接头端子,清理针脚表面氧化层,松动接头重新锁紧。手动转动各关节,感受运转过程阻力,留意异响来源。抽取关节减速器油样,观察油液内部金属杂质占比,油液劣化明显的关节执行换油操作,排放旧油之后,清理放油口滤网沉淀杂质,加注适配规格润滑油,静置之后确认油位处于标准区间。腕部减速器长期承受焊枪摆动载荷,磨损速度高于其余关节,需要增加观测力度。
控制柜、电气回路与焊接配套接口的维护。打开YRC1000控制柜柜门,清理散热滤网积攒的粉尘,检查柜内散热风扇运转状态,风扇运转异常会抬高驱动模块温度,加快电气元件老化。查看柜内接线端子,紧固松动线路,观察接触器触点的损耗状态。检查控制柜内部备份电池,电池容量衰减会丢失零点数据,性能下降时更换电池组件。依次测试安全回路,触发急停、安全门信号,确认系统可以正常切断驱动输出。核对焊机通讯线路、送丝机控制接口,检查接口针脚腐蚀情况,通讯线路接触不良会造成焊接过程电弧不稳,影响焊缝成型。示教器按键、屏幕与通讯线缆同步开展测试,保障调试操作可以稳定执行。
安川焊接机器人保养后的性能校验,分为空载动作测试与焊接工况模拟。上电切换手动模式,低速移动六个轴,遍历焊接作业常用姿态,倾听关节运转声响,查看系统是否弹出新增报警。空载连续运行一段时间,调取系统内部负载、温度数据,记录各轴运行参数。空载状态稳定之后,挂载现场常规焊枪工装,调用原有焊接程序,执行模拟焊接轨迹运行,复刻生产时手腕摆动动作。持续监测关节温度、电机负载,观察中空管线大幅度弯折时的状态,确认管线不会和臂体内部结构剐蹭。模拟焊接阶段观察焊机通讯信号,确认信号传输稳定,无突发中断现象。
收尾阶段,整理安川机器人保养记录,登记烟尘清理情况、油液状态、密封件更换内容与各项测试数据,归入设备运维档案。更新日常巡检项目,增加腕部飞溅清理、中空管线外观检查的周期性点检。日常生产过程,合理调整焊枪运动姿态,减少飞溅直接冲击腕部密封位置,延缓密封件损耗。安川焊接机器人AR1730年度保养从烟尘源头开展清理,依托中空臂机型结构特征完成管线与传动件维护,减少飞溅带来的部件损耗,维持机器人焊接轨迹运行稳定,保障弧焊工位持续生产。