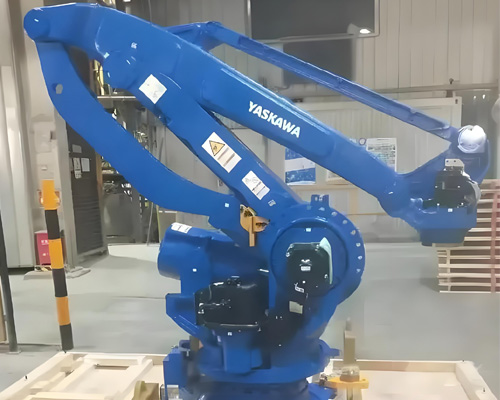
PL190平行连杆结构的运动特性,决定冲击载荷会在连杆机构内部形成往复循环,这类载荷带来的损耗不会同步出现在所有部件,安川机器人保养工作优先识别间隙变化带来的运动偏差,不沿着部件排布顺序依次检查。
连杆铰接位置的间隙变化,最先体现在垛位摆放的偏移上。频繁的抬放动作持续作用于铰接轴承,间隙缓慢累积之后,臂体在落料瞬间会产生小幅摆动。检查时转动连杆,感受铰接点位的旷量,清理缝隙内堆积的包装碎屑,在轴承工作面补充润滑脂。补给的油脂不宜过多,避免滴落污染物料。旷量达到一定程度的轴承组件,在合适的停机窗口完成更换,装配后观察连杆摆动过程有无阻滞。
臂体内部管线的老化,不容易在日常巡检中发现。管线藏于臂体空腔,随着连杆同步摆动,管线和腔体内壁长期摩擦,外壁会逐步变薄。安川机器人保养打开腕侧检修盖板,目视检查气管和线缆外皮,出现脆化、划痕的管线标记出来。腕部过孔处的密封环持续承受扭转剪切,密封表层失去弹性之后,粉尘持续渗入腔体,这类密封件需要及时更换,阻隔污染物持续堆积。
减速器的损耗判定,依托不同伸出行程下的运行声音区分。伸臂至远端位置时,齿轮啮合负载提升,异响会变得更加明显。调取控制器负载日志,对比远端姿态下的扭矩变化趋势,扭矩持续走高的轴位采集油样,依据油液杂质情况确定是否换油。其余轴段只观察密封外缘有无渗油痕迹,减少不必要的拆解。加注油品之后,多次运行远端取放轨迹,促进油液在齿轮副之间流动。
抓手配套气路的故障,大多隐藏在抓取动作的间歇阶段。吸盘密封件反复挤压形变,密封性能逐步下降,缓慢漏气很难依靠听觉察觉。安川机器人保养拆下手抓工装,清理法兰接触面的碎屑,接入保压设备观测压力变化。压力回落速度偏快的接头,拆解更换密封圈。法兰上的检测触点容易吸附粉尘,使用无尘介质擦拭触点表层,维持信号传输稳定。
基座区域的振动变化,和缓冲件的状态关联紧密。每次到达机械限位,缓冲块吸收冲击能量,缓冲材料逐步老化硬化,冲击直接传递到基座地脚。清理底座周边积存的碎屑,采集振动数据,振动数值偏高时,检查地脚紧固状态,对角微调螺栓。同步查看缓冲块表层,出现开裂、塌陷的缓冲件直接替换,削弱冲击向传动部件传递。
伺服驱动单元的温升,和频繁启停的作业模式匹配。每次抓取、放料都会带来扭矩突变,功率元件持续处于动态负载状态。清理散热滤网,观察风扇运转状态,端子位置留意氧化、受热变色迹象。安川机器人保养开始前导出系统告警清单,把过载、位置偏移相关告警单独记录,作为后续巡检的关注方向。
安川机器人保养后的测试分为两个阶段,先空载跑高低不同垛型轨迹,观察落料点位的摆动幅度,再加载物料连续循环,记录各轴温升以及扭矩波动。整理本次采集的间隙、油液、气路状态信息,存入运维台账,根据工位每日循环次数,灵活调整轴承润滑、管线检查和油液取样的周期。